
Apollo World 是百度 Apollo 在 2026 年 11 月 3 日深圳百度 AI Day·Apollo 专场上首次披露的世界模型,给 L4 无人车做云端的训练场和考场,目前只用在萝卜快跑的全球化测试与验证里。它没有对外的注册入口,apollo.auto 的新闻区也没有收录这一次披露,官方没说什么时候开放。能查到的材料只有专场幻灯片、几段演示画面,加上萝卜快跑的运营数据。
百度给的定位是面向物理 AI 的智能体驱动全模态世界模型。它不生成一段道路视频给人看,而是搭一座能持续运行的虚拟城市:车辆、行人和骑行者各自有行为逻辑,相机和激光雷达的数据同步生成,无人车在里面可以从接单、前往上车点一直跑到载客和送达。
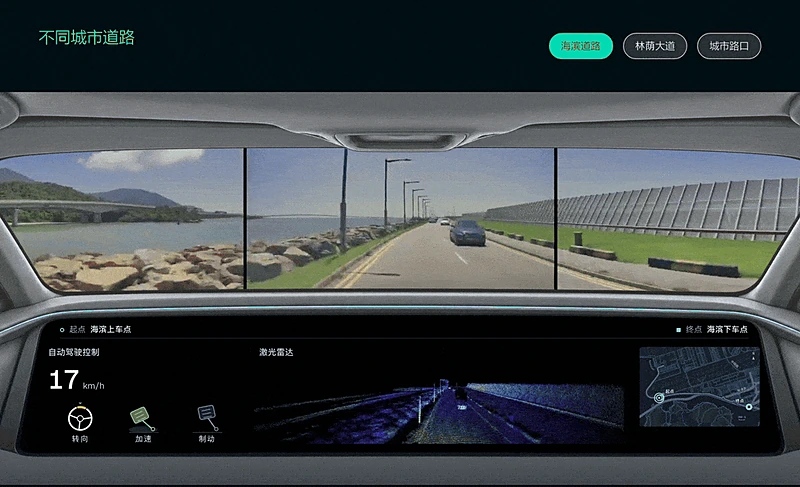
这次披露之前,百度在世界模型方向没有公开产品。专场上的说法是,Apollo World 给装在车上的 AI Driver 提供训练环境,负责出题、改条件和检验结果。已经在用的是萝卜快跑的全球化测试与验证,技术栈还能挪到机器人这类场景。
两套说法要分清。百度智能驾驶事业群组首席架构师、技术委员会主席王亮讲的是判断标准,世界模型负责人杨泽讲的是三项能力,都是同一场专场上给出的。
百度把世界模型的考核拆成两层:两条决定算不算世界模型,三条决定能不能拿来训 L4。
| 指标 | 官方定义 | 演示里的对应 |
|---|---|---|
| 因果性(门槛) | 时间单向,由当前状态推下一刻,不拼画面反推过去 | 不能先看结局再倒推画面 |
| 交互性(门槛) | 支持动作条件生成,动作注入后世界状态随之改变 | 自车超车,右侧车让行退回 |
| 物理准确性(进阶) | 符合光学成像与车辆力学规律 | 雨天刹车距离比干地长 |
| 持久性(进阶) | 长时间运行后物体与细节不漂移 | 连跑十分钟,画面不崩 |
| 实时性(进阶) | 复杂度上升时推理时延不增 | 单帧响应 33 毫秒 |
1/30 秒这个数字来自车的物理条件:一台近两吨的车以几十公里时速行驶,开放道路的容错空间接近零,安全决策周期要压在这个节拍内,世界模型的推演速度得跟上。
传统仿真里,其他车和行人要么按脚本轨迹走,要么直接回放实车日志。主车临时决定提前变道,录像里的旁车不配合,还照原路线开,测试结果就失真。Apollo World 把场景里每一辆车、骑手和行人都做成有独立感知与决策的智能体,主车减速、变道、让行会触发各自的反应。
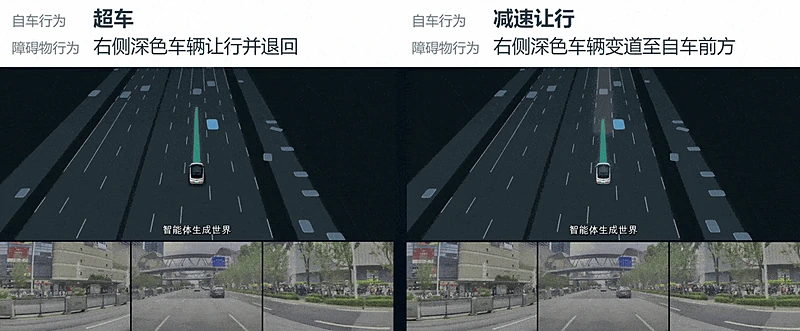
测试人员还能在系统里调高车流密度,或者调旁车抢道的激进程度,同一段路能出不同难度的题。
每走一帧,模型要同步渲染多路环视相机加起来超千万像素的画面,还有数十万级的三维激光雷达点云。这两路观测得对齐,天气一变,画面和点云要一起变。
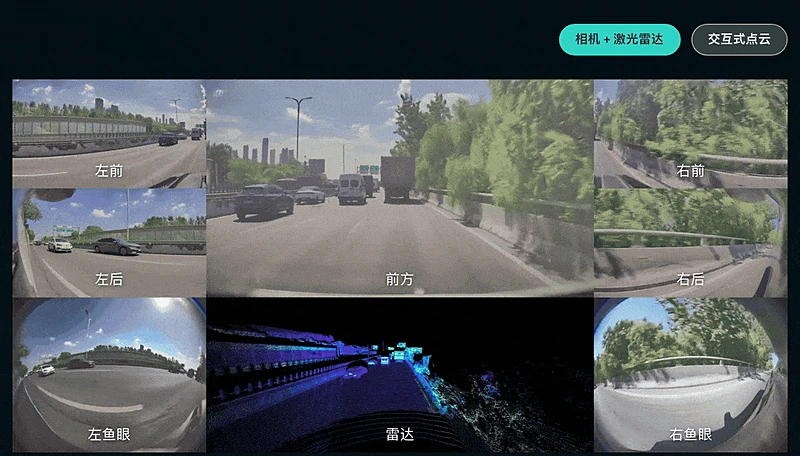
普通视频模型只出 2D 画面,跑长了车道和街景会走样。Apollo World 在生成多视角相机画面的同时生成三维点云,再引入高精度三维道路结构先验,同一地点跑几十分钟后再经过,街景建筑不变形。点云和画面跨传感器一致,车端感知系统不用改造就能直接吃虚拟数据。
同一段城市道路依次切到晴天、暴雨、雪天、夜晚,差别先落在激光雷达点云上。
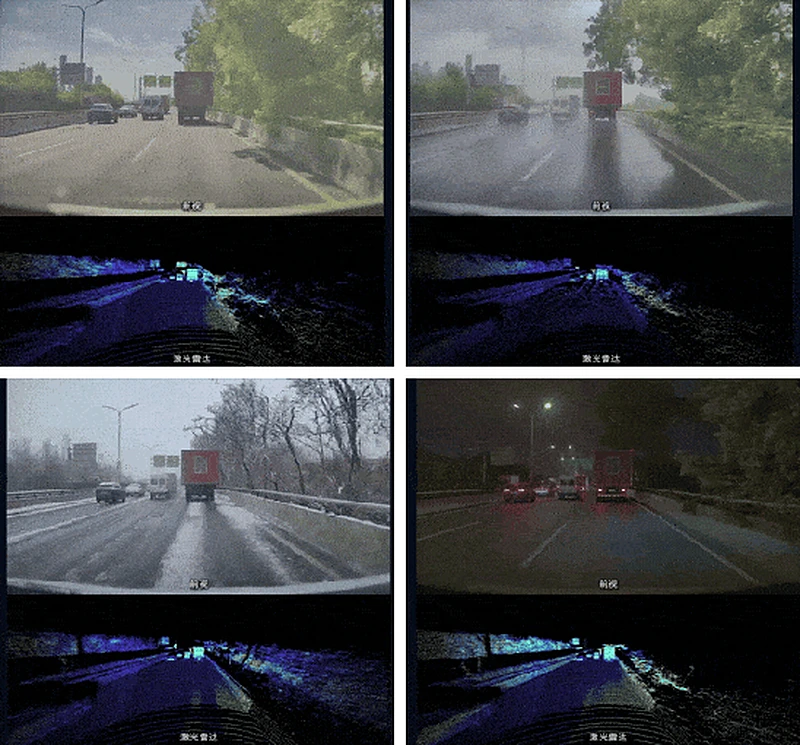
工程师没有在代码里写光学或自然公式,这些是模型从超 10 亿帧真实数据里学出来的。两个能看出差别的例子:两辆车同样速度同时踩刹车,干地上的停在前方货车后,湿滑路面上继续往前滑一段;真实路测遇到过一次洒水车高压水柱把锥桶冲到马路中间,传统仿真里锥桶固定不动,Apollo World 能演算水柱把锥桶冲离原位的全过程。
行业里多数世界模型只模拟几十秒的单场景,拉长到跨路段连续行驶,车道结构和画面细节就开始漂移。Apollo World 支持在虚拟城市任意起终点之间连续行驶十分钟以上。
香港是右舵左行,路窄弯多、环岛密集,对实车测试管得严。百度用高精地图加前期采集的一部分道路数据,在云端搭了一座虚拟香港,车在里面把环岛让行和窄路会车反复跑。
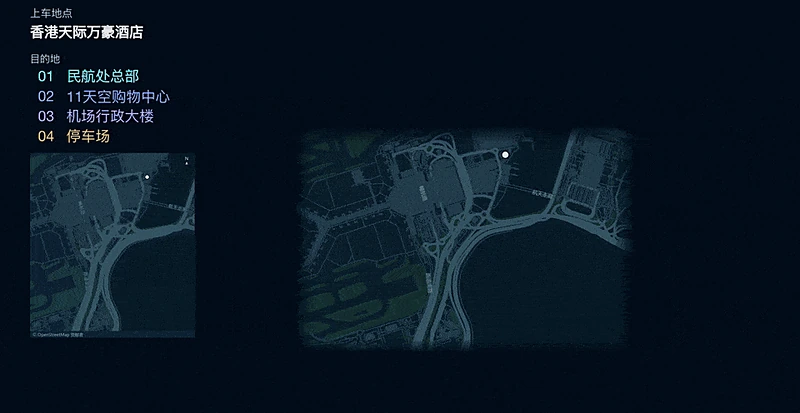
4 辆虚拟无人车从同一个上车点出发,前半程路线相近,过岔路口后分开,各自遇到不同红绿灯和车流,最后都跑完全程,画面没有崩。萝卜快跑用几个月时间拿下香港第一张右舵左行全无人测试牌照,环岛让行和窄路会车都在这座虚拟城市里先跑过。
效率换算成里程:一天 10 万公里虚拟路测,按行业测算相当于一辆配安全员的实车连续测约 3 年。自动驾驶每次大版本迭代平均要跑超 70 万公里带安全员的实路测试,这部分现在大部分放到云端跑完,实车只做最后的验证。萝卜快跑目前落地 28 座城市,累计超 2300 万次出行,自动驾驶里程 3.5 亿公里,其中全无人 2.4 亿公里。
| 维度 | 传统仿真 | 视频生成类世界模型 | Apollo World |
|---|---|---|---|
| 周边参与者 | 按脚本轨迹走 | 以自车为中心建模 | 全员独立智能体 |
| 传感器 | 单相机,按规则生成 | 多为 2D 画面 | 相机与点云同步生成 |
| 时长 | 可回放,不可交互 | 几十秒片段 | 十分钟以上整单 |
| 物理 | 靠规则引擎设定 | 缺物理反馈 | 擦碰当场判失败 |
表里三列模型的差别落在具体动作上。脚本仿真里,主车临时变道,旁车不会跟着变;视频生成类模型给的是一段画面,画面里的车不受主车动作影响;Apollo World 把每个参与者当独立智能体,车流密度和抢道激进程度还能手动调。
李飞飞的 World Labs 走的是 3D 世界模型这条线,Marble 和 Atlas 把文字、图像、视频和三维信息放进统一的空间上下文,解决的是三维空间怎么建立、怎么长期保存。Waymo 的世界模型建在 Google DeepMind 的 Genie 3 上,能生成相机和激光雷达数据,用自然语言构造龙卷风、洪水、大象上公路这类场景。
三家并排,差别在路线、输出、侧重和落地场景四处。
| 模型 | 路线 | 输出 | 侧重 | 落地场景 |
|---|---|---|---|---|
| Apollo World | 智能体驱动 | 相机与点云 | 城市整单 | Robotaxi |
| Waymo 世界模型 | 通用模型改造 | 相机与点云 | 长尾事件 | 自动驾驶测试 |
| World Labs Atlas | 三维空间 | 三维场景 | 空间一致 | 机器人与内容 |
三家的分歧只有两条:交通参与者是不是各自独立决策,能不能跑完一张完整订单。两张表的来源都是各家公开资料,百度一列来自 2026-11-03 专场披露,Waymo 一列来自它对 Genie 3 的公开说明,World Labs 一列来自 2026 年 9 月 Atlas 的发布信息,都不是第三方评测。
用不上。百度没有开放 Apollo World 的注册入口,也没有发 API 文档,apollo.auto 的新闻区里没有这一次披露,能看到的只有专场幻灯片和演示视频。
能查到的是产业侧数字:Grand View Research 预计物理 AI 市场从 2025 年约 816 亿美元增到 2033 年约 9604 亿美元,2026 到 2033 年复合增长率 36.1%。这是目前能查到这条赛道里带年份和区间的规模预测。
二狗PPT生成到一半能停,进度界面就有取消,停了不退还已扣部分。取消只是把这个任务终止,已经消耗的按实际结算,改完资料或...
2026-10-24
二狗PPT重新生成时会让你选覆盖还是副本,要留原稿就选副本,想省地方就覆盖。副本用同一份资料和大纲另开一件作品,原稿完全...
2026-10-24
二狗PPT能选输出语言,生成前就能定,不选也行由系统定。设置位置在生成前的参数区,语言和演示结构两项放在一起,两项都可以...
2026-10-24
二狗PPT能用微信登录,扫码就能进,老账号也能绑上去。手机号注册的账号可以在登录窗口绑定微信,绑完之后下次扫一扫直接回到...
2026-10-24
二狗PPT邀请好友的奖励分两笔,能拿两笔,明细在邀请页。走专属邀请链接邀请新用户,对方按活动规则完成注册后产生注册奖励,...
2026-10-24